作者

1) 真正需要解决的问题:为什么“张力不稳”会直接增加良率损失与停机成本?
在卷对卷(roll-to-roll,R2R)、放卷/收卷、分切、涂布、复合、印刷等连续制程中,材料(薄膜、纸张、箔材、无纺布、薄膜复合材料等)的张力一旦忽高忽低,就会迅速放大为以下现象:
- 褶皱、气泡、复合不良:张力波动造成材料局部伸长或压缩
- 蛇行、跑偏:导辊摩擦与张力不一致,导致材料边缘漂移
- 启动拉断、停机松弛:加减速瞬间的转矩/张力补偿不足
- 收卷端面不齐、内层褶皱、卷绕松紧不一:收卷张力策略不合适,或卷径补偿失真
完整张力控制系统的目的很明确:使材料在线张力维持在可设定、可重复、可追溯的范围内,并在卷径、速度、材料批次及环境干扰发生变化时保持稳定运行。
一句话定义:完整张力控制系统=**可控转矩(制动器/离合器)+可测量反馈(检测)+可调整的参数策略(张力控制器)**的集成。
2) 为什么“磁粉制动器+磁粉离合器+张力控制器”适用于多数卷对卷产线?
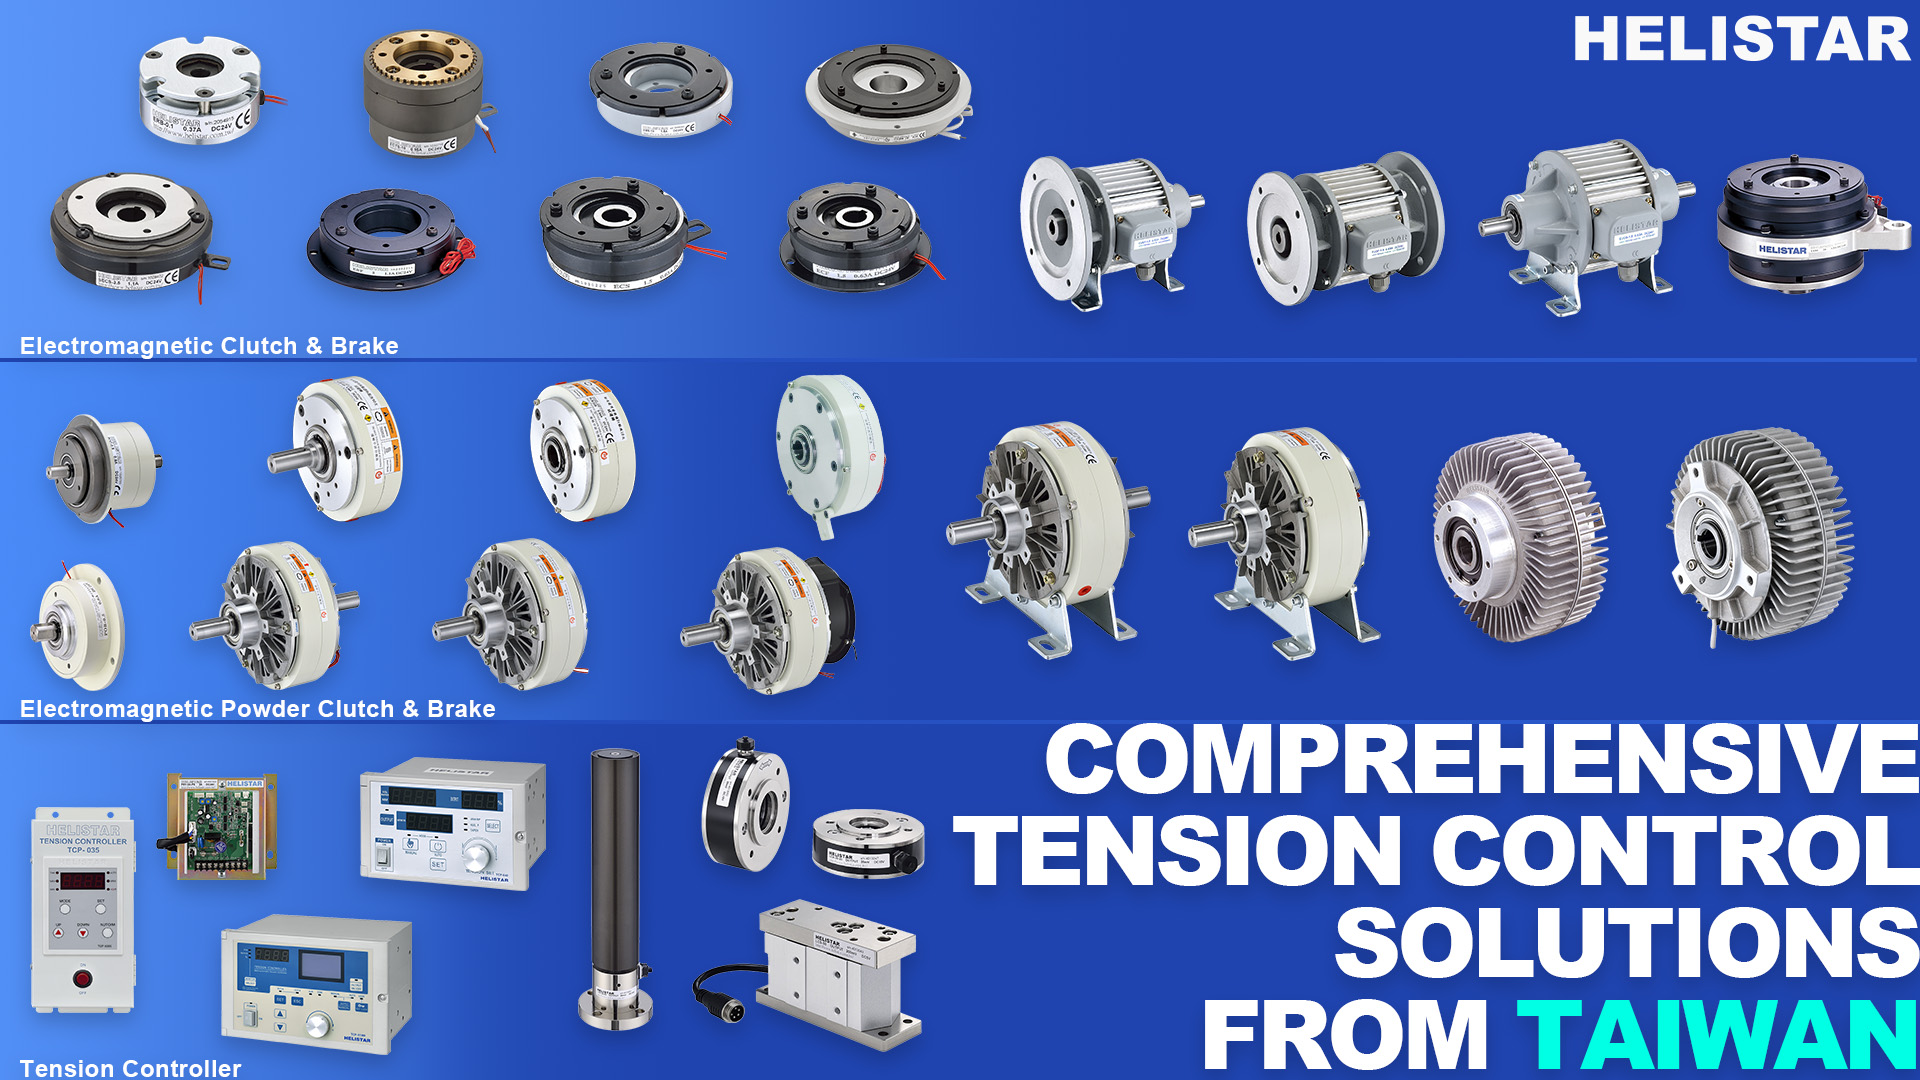
多数产线的放卷与收卷端需要能够提供平稳、可调、可长时间滑差运行的转矩元件。从实际导入来看,可采用:
- 放卷端:磁粉制动器(也称磁粉刹车)
- 收卷端:磁粉离合器
- 核心控制:张力控制器(搭配张力检测器(Load cell)或浮动辊(Dancer)等反馈)
这种配置通常能在成本、集成速度与稳定性之间取得平衡,原因包括:
- 转矩输出平稳、控制线性较好:有利于将“转矩”转化为可重复的“张力”。
- 对制程扰动具有适应性:例如接头、材料厚度差异、摩擦系数变化。
- 便于标准化:控制信号、接线、参数逻辑和维护方式更容易形成标准作业程序(SOP)。
相关产品可进一步评估:PLB/POC(磁粉制动器、磁粉离合器系列)、TCP-818D(张力控制器)、PSV(按具体项目对应的周边及集成需求)。
3) 场景对应:先对产线需求分类,才能加快选型并控制风险
不同产线并非“装上系统就能稳定”,关键是先厘清属于以下哪一类需求。
4) 选型关键:用工程语言将需求转化为规格
完整张力控制系统的选型,建议将规格分为三部分:转矩元件、控制器,以及测量反馈与接线。
4.1 先掌握核心关系:张力、转矩与卷径
需要记住的基本关系式:
F ≈ T / R
- F:线张力(N)
- T:转矩(N·m)
- R:有效半径(m);若以卷径 D 表示,则 R=D/2
简单来说:卷径越大,要维持相同张力就需要越大的转矩;卷径越小,所需转矩越小。卷径在运行中持续变化,是张力不稳的常见来源。
4.2 磁粉制动器(放卷端)选型:必须确认的三个问题
- 转矩范围是否覆盖最大卷径及加减速峰值?
- 估算方向:最大需求通常出现在“卷径较大+加速扰动与停机惯量”的工况
- 建议预留裕量:1.3~2.0 倍(根据材料惯量、启停频率及材料敏感度调整)
- 散热及连续滑差能力是否足够?
放卷端经常处于滑差状态,意味着持续发热。需确认:
- 安装空间是否有利于对流散热
- 连续运行时的温升是否在规格范围内
- 现场是否存在油水雾气、环境温度较高等因素
- 机械安装质量:同心度与轴承状态是否可控?
同心度偏差会导致转矩输出不稳定,最终可能表现为张力周期性忽高忽低,增加褶皱和蛇行风险。
4.3 磁粉离合器(收卷端)选型:除转矩外,还需考虑“卷绕策略”
- 低速稳定性与转矩线性
收卷在低速对位、接料和试运行阶段通常最为敏感。低速爬行不稳定会直接影响卷端面与张力。 - 允许滑差、寿命及温升评估
收卷端同样可能长时间滑差,应将热量与磨耗纳入选型规格,而不是等到后续维护时才处理。 - 是否需要张力曲线与卷径补偿
如果要求“外层不能太紧”“端面必须整齐”“材料不能过度伸长”,单一固定张力值可能无法满足需求,必须由张力控制器提供分段或曲线式收卷策略。
4.4 张力控制器选型:能否稳定、便于调整并重复应用?
张力控制器决定能否将张力稳定性转化为可重复的量产能力,建议评估以下条件:
- 反馈支持:张力检测器/浮动辊(至少支持其中一种,并评估是否需要灵活切换)
- 输出形式:稳定的控制输出(常见为电流输出),以匹配磁粉制动器与磁粉离合器
- 加减速处理能力:斜率限制、惯量扰动补偿,以及启停防松弛/防拉断逻辑
- 配方参数管理:针对不同材料/制程快速切换参数,降低对资深操作人员经验的依赖
- 滤波与抗干扰:抑制导辊振动、电磁噪声引起的测量抖动,避免控制器接收错误反馈
5) 常见错误与现场注意事项:许多“怎么调都不稳”的问题并不在控制器
5.1 将开环当作闭环使用:卷径变化后张力漂移
只采用“固定转矩值”或简单比例补偿,容易在材料摩擦、卷径及速度变化时出现漂移。若目标是稳定良率,建议在关键区段导入闭环控制(张力检测器或浮动辊反馈)。
5.2 张力检测器安装与接线不规范:测量漂移、信号噪声和控制抖动
- 信号线未使用屏蔽线、与动力线平行敷设,或接地形成多点回路
- 缺少零点、满量程和方向性校准流程
结果是张力控制器“以为”张力在波动,实际波动的是信号。
5.3 忽略热量:长时间滑差导致转矩热漂移和性能不一致
磁粉制动器与磁粉离合器在滑差状态下持续发热。温升可能造成转矩特性漂移并缩短使用寿命。导入时应同时评估:
- 工作循环(Duty cycle)
- 最高
线速度及长时间运行工况 - 安装与散热条件
5.4 机械端阻力不一致:控制系统难以补偿机械卡滞
导辊轴承阻力、导辊包角及摩擦系数差异,会形成难以控制的张力扰动。建议先检查机械结构(阻力、同心度、背隙、惯量),再优化参数。
5.5 缺少缓冲启停策略:启动拉断、停机松弛
- 启动:牵引机构未设置缓冲启动、转矩上升过快 → 材料瞬间受到拉扯
- 停机:控制器未设置张力保持、转矩下降过快 → 材料回弹松弛
设定张力控制器的斜率、保持时间与异常停机策略,往往比反复调整 PID 更有效。
6) 建议导入顺序:减少试错,使系统尽快稳定运行
若目标是快速实现稳定量产,建议依以下顺序导入:
- 定义张力窗口:材料允许的张力范围、关键制程段所需稳定度
- 确认卷径范围与
线速度:最大/最小卷径、最高线速度、启停频率 - 选定架构:放卷采用磁粉制动器、收卷采用磁粉离合器,并确定是否导入闭环控制
- 制定张力控制器策略:反馈形式、加减速逻辑、材料配方参数与张力曲线
- 制定接线与抗干扰规范:屏蔽、接地、端子规划、动力线与信号线分离
- 设定试机验证项目:启停、加减速、材料接头稳定性、最大/最小卷径及长时间运行温升