作者

1) 你真正要解決的問題:為什麼「張力不穩」會直接變成良率與停機成本?
在捲對捲(roll-to-roll,R2R)、放捲/收捲、分條、塗佈、貼合、印刷等連續製程中,材料(薄膜、紙、箔材、不織布、薄膜複合材料等)一旦張力忽高忽低,就會快速放大成以下現象:
- 皺褶、氣泡、貼合不良:張力波動造成材料局部延伸或壓縮
- 蛇行、跑偏:導輪摩擦與張力不一致,導致邊緣飄移
- 起步拉斷、停機鬆弛:加減速瞬間轉矩/張力補償不足
- 收捲端面不齊、內縮皺褶、捲繞鬆緊不一:收捲張力策略不對或捲徑補償失真
「完整張力控制系統」的目的很單純:讓材料在線張力維持在可設定、可重複、可追溯的範圍內,並在捲徑變動、速度變動、材料批次差異、環境干擾下仍能穩定運作。
一句話定義:完整張力控制系統= 可控轉矩(制動器/離合器)+可量測回授(感測)+可調參數策略(張力控制器) 的整合。
2) 為什麼「磁粉式制動器+磁粉式離合器+張力控制器」特別適合大多數捲對捲產線?
多數產線在放捲與收捲端,需要的是「平順、可調、可長時間滑差」的轉矩元件。以實務導入來看,使用:
- 放捲端:磁粉式制動器(也稱磁粉式剎車)
- 收捲端:磁粉式離合器
- 核心控制:張力控制器(搭配張力檢知器(Load cell)或浮動輥(Dancer)等回授)
通常能在成本、整合速度與穩定性之間取得平衡。原因包括:
- 轉矩輸出平順、控制線性佳:有利於把「轉矩」轉成可重複的「張力」。
- 對製程擾動有韌性:例如接頭、材料厚薄差、摩擦係數變動。
- 利於標準化:控制訊號、配線、參數邏輯與維護模式更容易形成標準作業程序(SOP)。
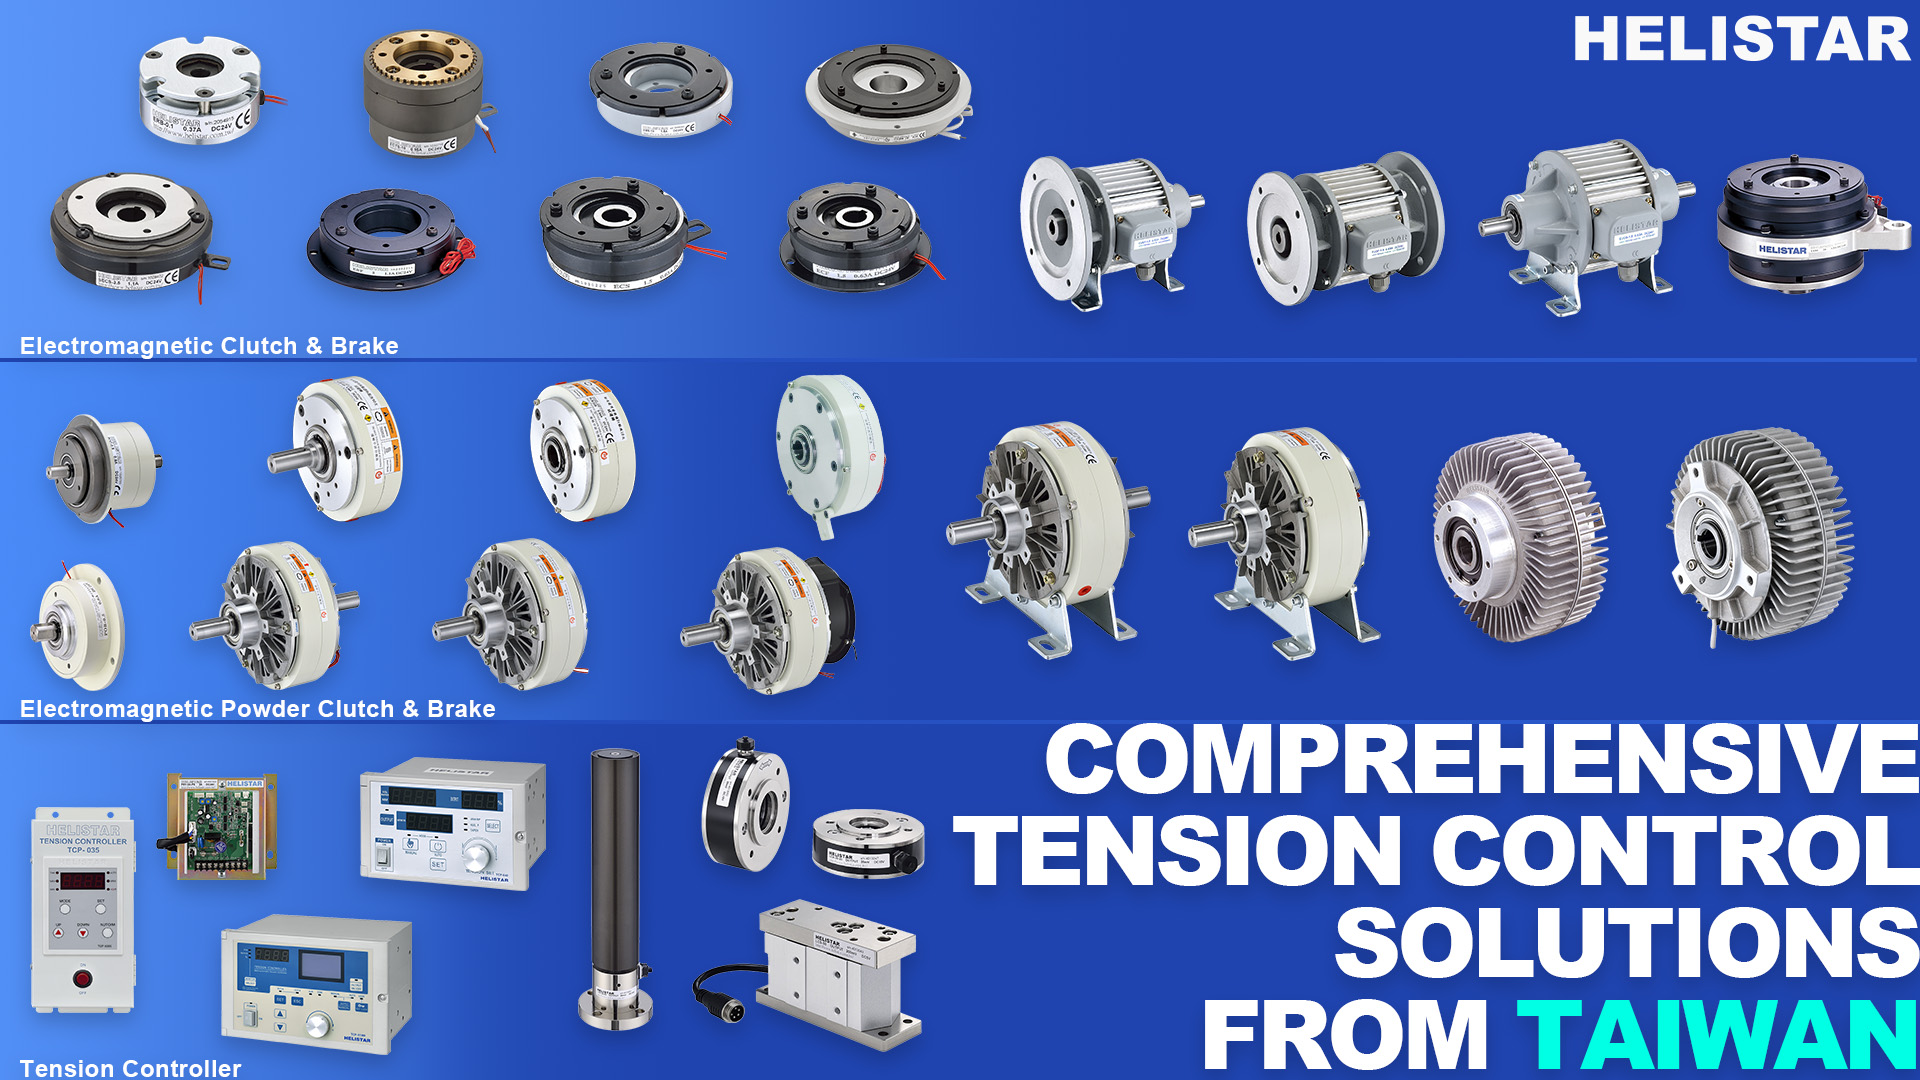
相關產品可延伸評估:PLB/POC(磁粉式制動器、磁粉式離合器系列)、TCP-818D(張力控制器)、PSV(依實際案型對應周邊及整合需求)。
3) 情境對應:先把你的產線歸類,張力控制才選得快、風險才壓得住
不同產線並不是「有裝就會穩」,關鍵是先釐清你是以下哪一類需求。
4) 選型關鍵:用工程語言把需求變成規格(決策者最需要的評估表)
完整張力控制系統的選型,建議把規格拆成三塊:轉矩元件、控制器、量測回授與配線。
4.1 先抓住核心關係:張力、轉矩、捲徑
需要記住的簡單關係式:
F ≈ T / R
- F:線張力(N)
- T:轉矩(N·m)
- R:有效半徑(m);若以捲徑 D 表示,則 R=D/2
白話解釋:捲徑越大,要維持相同張力就需要越大的轉矩;捲徑越小,所需轉矩越小。捲徑一路變動,是張力控制最常見的不穩來源。
4.2 磁粉式制動器(放捲端)選型:三個你一定要問的問題
- 轉矩範圍是否涵蓋最大捲徑與加減速尖峰?
- 估算方向:最大需求通常出現在「捲徑較大+加速擾動與停車慣量」的時段
- 建議預留裕量:1.3~2.0 倍(依材料慣量、起停頻率、材料敏感度調整)
- 散熱與連續滑差能力夠不夠?
放捲端常態處於滑差狀態,等於持續發熱。需確認:
- 安裝空間是否有利對流散熱
- 連續運轉溫升是否在規格內
- 現場是否有油水霧氣、溫度偏高等環境因素
- 機械安裝品質:同心度與軸承狀態是否可控?
同心度偏差會導致轉矩輸出不穩定,最終表現為張力「一高一低」的週期波動,造成皺褶與蛇行風險。
4.3 磁粉式離合器(收捲端)選型:除了轉矩,還要看「捲繞策略」
- 低速穩定與轉矩線性
收捲常在低速對位、接料、試車階段最敏感,低速爬行會直接造成端面與張力不穩。 - 允許滑差與壽命/溫升評估
收捲端同樣可能長時間滑差,需把熱與磨耗當作規格的一部分,而不是事後維修問題。 - 是否需要張力曲線與捲徑補償
若你要的是「外層不要太緊」「端面要整齊」「材料不可過度伸長」,就不是單一張力定值能解決,必須由張力控制器提供分段或曲線的收捲策略。
4.4 張力控制器選型:看「能不能穩、好不好調、能不能複製」
張力控制器決定你能否把張力做成可量產的製程能力,建議以這些條件評估:
- 回授支援:張力檢知器/浮動輥(至少其一,並評估是否需要彈性切換)
- 輸出型式:穩定的控制輸出(常見為電流輸出)以對應磁粉式制動器與磁粉式離合器
- 加減速處理能力:斜率限制、慣量擾動補償、啟停防鬆弛/防拉斷邏輯
- 配方參數管理:不同材料/不同製程一鍵切換,降低對「老師傅手感」的依賴
- 濾波與抗干擾:能抑制導輪振動、電磁雜訊引起的量測抖動,避免控制器接收錯誤回授
5) 常見錯誤與現場注意事項:很多「怎麼調都不穩」其實不是控制器的問題
5.1 把開迴路當閉迴路用:捲徑一變就漂
只用「轉矩定值」或簡單比例補償,很容易在材料摩擦、捲徑、速度變動時漂移。若你的目標是穩定良率,關鍵段建議導入閉迴路控制(張力檢知器或浮動輥回授)。
5.2 張力檢知器安裝與配線不合規:量測飄移、訊號噪聲、控制抖動
- 訊號線未使用屏蔽線材、與動力線平行走線、接地形成多點迴路
- 校正流程缺失(零點、滿量程、方向性)
結果是張力控制器「以為」張力在跳,實際是訊號在跳。
5.3 忽略熱量:長時間滑差讓轉矩熱衰退、性能不一致
磁粉式制動器與磁粉式離合器在滑差下會持續發熱,溫升可能造成轉矩特性漂移與壽命下降。導入時請把以下情況一起納入評估:
- 工作循環(Duty cycle)
- 最高
線速度與長時間運轉工況 - 安裝散熱條件
5.4 機械端阻力不一致:控制再好也救不了「卡」
導輪軸承阻力、導輪接觸角、摩擦係數差異,會把張力變成不可控擾動。建議先做機械結構檢查(阻力、同心度、背隙、慣量),再談參數最佳化。
5.5 緩衝起停策略沒做:起步拉斷、停機鬆弛最常見
- 起步:牽引機構未設定緩衝起步、轉矩上升太快 → 材料瞬間受拉扯
- 停機:控制器未設定保持張力、轉矩掉太快 → 材料回彈鬆弛
用張力控制器的斜率、保持時間、異常停機策略,往往比「一直調 PID」有效。
6) 建議導入路線(決策者視角):用最少試錯,把系統一次做對
若你的目標是「快速穩定量產」,建議依下列順序導入:
- 定義張力窗口:材料允許張力範圍、關鍵製程段需要的穩定度
- 確認捲徑範圍與
線速度:最大/最小捲徑、最高線速度、起停頻率 - 選定架構:放捲用磁粉式制動器、收捲用磁粉式離合器,並決定是否導入閉迴路
- 張力控制器策略:回授型式、加減速邏輯、材料配方參數與張力曲線
- 配線與抗干擾規範:屏蔽、接地、端子規劃、動力線/訊號線分離
- 試機驗證項目:起停、加減速、材料接頭穩定性、最大/最小捲徑、長時間溫升