要約:部品価格だけでなく、工程の変動と品質要求から制御方式を選ぶ
巻取り・巻出し設備に、必ずしもセンサフィードバック式閉ループ制御が必要なわけではありません。ライン速度が安定し、ロール径の変化が小さく、材料の許容範囲が広い場合は、直接トルク制御で対応できる可能性があります。ロール径が運転中に大きく変わり、巻き上がり品質の再現性が求められる場合は、径や運転状態に応じて出力を調整する演算式オープンループ制御を検討します。材料が敏感で、速度や負荷の変動が大きい場合、または実測張力を制御の基準にする必要がある場合は、張力センサを用いたセンサフィードバック式閉ループ制御が候補になります。
3方式の違いは、制御器の機能数だけではなく、どの信号を使い、実測張力との差を継続的に補正できるかにあります。OEMや設備設計者は、ライン速度、最大径と最小径の比、材料の敏感さ、巻取り品質、自動化の要件、機械の状態、導入コストを合わせて評価する必要があります。HELISTARは、巻出し・巻取り・既設設備の改修条件に応じて、パウダブレーキ/クラッチ、張力制御器、張力センサの構成検討を支援します。
1. 3つの張力制御方式は何が違うのか?
張力制御の基本関係は、次のように簡略化できます。
張力 F ≈ トルク T ÷ 有効半径 R
運転中にロール径が変われば、ブレーキやクラッチのトルクが一定でも、材料の張力は変化します。選定時に重要なのは、パウダ製品の有無だけではありません。設備がどの情報を取得し、ロール径、ライン速度、材料特性、機械的な外乱にどう対応するかです。
これらは、単なる低・中・高グレードの製品分類ではなく、使用する情報と制御構成の違いです。入力とフィードバックが充実すれば、複雑な変動に対応しやすくなる一方、センサの設置、配線、パラメータ調整、試運転、保守の負担も増えます。
2. 直接トルク制御:調整可能なトルクで基本的な張力をつくる
直接トルク制御では、パウダブレーキまたはパウダクラッチによって滑らかで調整可能なトルクを与えます。作業者は、電源、調整つまみ、外部アナログ指令などの基本的な出力手段を使って励磁電流を調整し、巻出し側の制動トルク、または巻取り側の伝達トルクを変えます。
適した条件
- ライン速度が比較的一定で、加減速の頻度が低い
- 最大径と最小径の差が小さい、または1回の運転時間が短い
- 材料が伸び、しわ、破断に対して比較的強く、ある程度の張力変動を許容できる
- 作業者がロール径や巻き上がり状態に応じて手動で微調整できる
- 設備の機能が単純で、導入のしやすさと初期費用を重視する
考慮すべき限界
直接トルク制御は、材料にかかる現在の張力を直接把握しません。ロール径、ライン速度、軸受の抵抗、材料ロットが変わると、以前は適切だった電流設定が合わなくなる場合があります。頻繁な調整が必要な場合や、作業者・シフトによって巻き上がり品質に差が出る場合は、制御方式が工程要求に合っていない可能性があります。
3. 演算式オープンループ制御:ロール径と運転データに応じて出力を変える
演算式オープンループ制御は、直接トルク制御に演算ロジックを加えます。制御器がロール径、回転数、ライン速度、あらかじめ設定した張力曲線などを使い、運転段階ごとに必要な出力を算出します。取得可能な信号と適切な信号源は、材料の特性、ウェブの経路、設備内の設置スペースによって異なります。すべての設備に同じ検出方法や取付構成を当てはめることはできません。
例えば、巻出しロールの半径が徐々に小さくなる場合、目標張力が一定なら、理論上必要な制動トルクも下がります。巻取りロールの半径が大きくなる場合は、一般に必要なトルクが増えます。演算式制御はこうした傾向を出力に反映し、作業者が径の変化を追って調整する負担を減らせます。巻取りで「内層を比較的強く巻き、外層に向けて張力を下げる」必要があれば、テーパ張力制御も検討できます。ただし、実際に利用できる機能は、制御器と信号構成の確認が必要です。
適した条件
- 最大径と最小径の差が大きい
- 生産条件がある程度予測でき、材料と機械の状態が比較的一定である
- 手動調整を減らし、ロット間の設定再現性を高めたい
- 巻取り品質に、径の補償やテーパ張力の制御方針が必要である
- 張力センサの増設が当面難しい、または閉ループ制御が必要なほどの精度要求ではない
考慮すべき限界
演算式オープンループ制御は、モデルと入力データから必要トルクを推定する方式であり、材料の実際の張力を直接確認しません。径の推定誤差、摩擦条件の変化、軸受抵抗の増加、駆動系のバックラッシュ、加減速時の慣性が十分に考慮されていない場合、実際の張力は目標値から外れる可能性があります。制御結果は入力信号、初期設定、機械状態に大きく左右されます。
4. センサフィードバック式閉ループ制御:実測張力との差から出力を補正する
センサフィードバック式閉ループ制御では、張力センサを追加して材料の張力を直接測定します。制御器は目標張力と実測張力を継続的に比較し、パウダブレーキ、パウダクラッチ、または対応する駆動側の出力を調整して、偏差を許容範囲に戻します。
この方式の利点は、理論上のロール径だけで出力を決めず、工程内の実測値を確認できることです。材料の継ぎ目、速度変化、摩擦条件の変動、径の推定誤差があっても、フィードバック信号に基づいて補正できます。ただし、閉ループ制御にも適切な設計と設定が必要です。センサの容量と取付位置、ウェブの巻付き角度、信号の校正、フィルタリング、制御ゲイン、機械の慣性、加減速の方針はいずれも制御品質に影響します。センサに対するウェブの角度と力の作用方向は、設備構成と制御器カタログのウェブ経路図に基づいて確認し、単一の固定角度を全設備に適用しないでください。
適した条件
- フィルム、箔、紙、複合材料など、伸び、しわ、破断に敏感な材料を扱う
- ライン速度の範囲が広い、または加減速と起動・停止が多い
- ロール径の比が大きく、固定トルクや径の演算だけでは要求品質を維持できない
- 巻取り端面、巻き締まりの均一性、後工程の安定性に高い要求がある
- 作業者の経験への依存を減らし、再現可能なレシピと検収条件を定めたい
- 工程で実測張力を監視や異常判定に使用する必要がある
5. 巻出し側と巻取り側では、構成部品の役割が異なる
同じ制御方式でも、巻出し側と巻取り側ではトルクを与える部品が異なる場合があります。
巻出し側:パウダブレーキで制御可能な抵抗を与える
巻出しでは、ロールから材料が引き出され、パウダブレーキが通常は逆向きの制動トルクを与えます。直接トルク制御では固定設定または手動調整の出力を使います。演算式オープンループ制御では径の変化に応じて制動トルクを変えます。センサフィードバック式閉ループ制御では、張力センサの実測値に基づいて制動出力を補正します。
巻出し側で長時間の滑り運転がある場合は、定格トルクだけでなく、滑りによる損失電力、放熱能力、回転数、使用デューティも確認する必要があります。使用デューティには、1回の連続運転時間と起動・停止の頻度を含めます。具体的な容量は製品仕様と設備の運転条件に基づいて確認します。制御器の高度化だけで、ブレーキの容量不足や許容値を超える熱負荷を解決することはできません。
巻取り側:パウダクラッチまたは別の駆動方式で伝達トルクを調整する
巻取りでは、パウダクラッチを駆動側と巻取り軸の間に設け、調整可能な滑りによってトルクを伝達する構成があります。スリッターやケーブル製造設備も検討対象になり得ますが、適用可否は実際の駆動構成、材料、運転条件によります。径が大きくなるにつれて、制御器は出力を調整し、巻き上がり品質に応じて一定張力またはテーパ張力の方針を設定できます。インバータ駆動モータ、サーボモータ、その他の直接駆動方式を使う設備では、トルクを与える部品と制御方法が異なり、同じ構成をそのまま当てはめることはできません。
巻取りの選定では、トルクと熱負荷に加え、減速比、最低ライン速度、巻芯の条件、加減速時の慣性、巻き上がりロールの硬さの分布も評価します。
6. 5つの条件から、設備に適した制御方式を判断する
この表は初期検討の目安です。最終的な構成は、目標張力の範囲、許容変動、最大/最小ロール径、最高/最低ライン速度、加減速時間、連続運転時間など、数値で示せる工程要求に基づいて決めます。
7. 制御器の交換だけを唯一の解決策と考えない
張力の不安定さが、必ずしも制御方式だけに起因するとは限りません。ガイドローラの軸受抵抗のばらつき、巻取り軸の偏心、駆動系の大きなバックラッシュ、張力センサの誤った取付、パウダ製品の熱容量と運転条件の不一致があれば、閉ループ制御に変更しても信号の揺れ、過度な補正、調整の難しさが生じる場合があります。
高度化の前に、次の順で確認することを推奨します。
- 工程要求は数値化されているか:目標張力、許容変動、製品の検収条件は明確か。
- 機械の状態は安定しているか:ガイドローラ、軸受、巻軸、駆動系、ウェブ経路に周期的な外乱はないか。
- トルクを与える部品の容量は足りているか:トルク範囲、滑りによる損失電力、放熱、使用デューティは運転条件に合うか。
- 信号は信頼できるか:径/速度信号、張力センサの容量、取付、校正、耐ノイズ対策は適切か。
- 制御方針を検証できるか:起動・停止、加減速、最大/最小径、長時間運転を試運転で確認できるか。
8. どのような場合に制御方式の高度化が必要か?
直接トルク制御から演算式オープンループ制御へ
- 作業者が径の変化に合わせて頻繁に出力を調整している
- 同じ材料・仕様でも、シフトによって巻き上がり結果が異なる
- 最大径と最小径の差が、主な張力変動の原因になっている
- 一定の径補償、テーパ張力、材料別の設定が必要である
演算式オープンループ制御からセンサフィードバック式閉ループ制御へ
- 径の演算は適切でも、実際の張力が摩擦、材料、機械状態の変化に左右される
- 材料の品質許容範囲が狭く、理論トルクから張力を推定するだけでは不十分である
- 加減速、材料の継ぎ目、外部の乱れによる一時的な偏差が製品に影響する
- 実測張力を直接表示・記録し、検収や異常判定に使用する必要がある
高度化の目的は機能を最大限に増やすことではなく、許容できない工程変動に対応するための情報を設備に与えることです。
9. HELISTARによる張力制御構成の検討
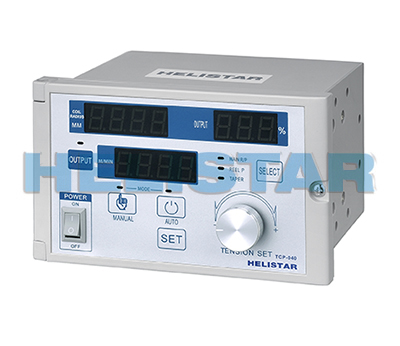
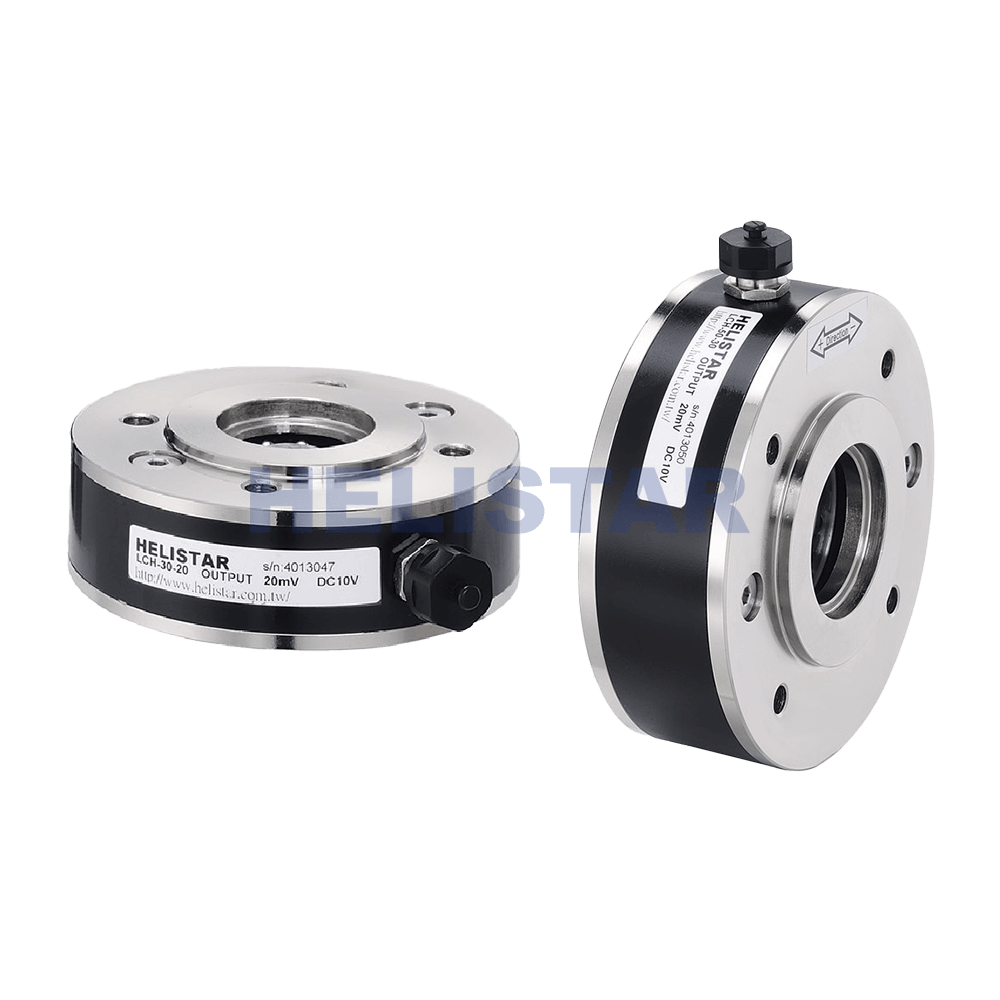
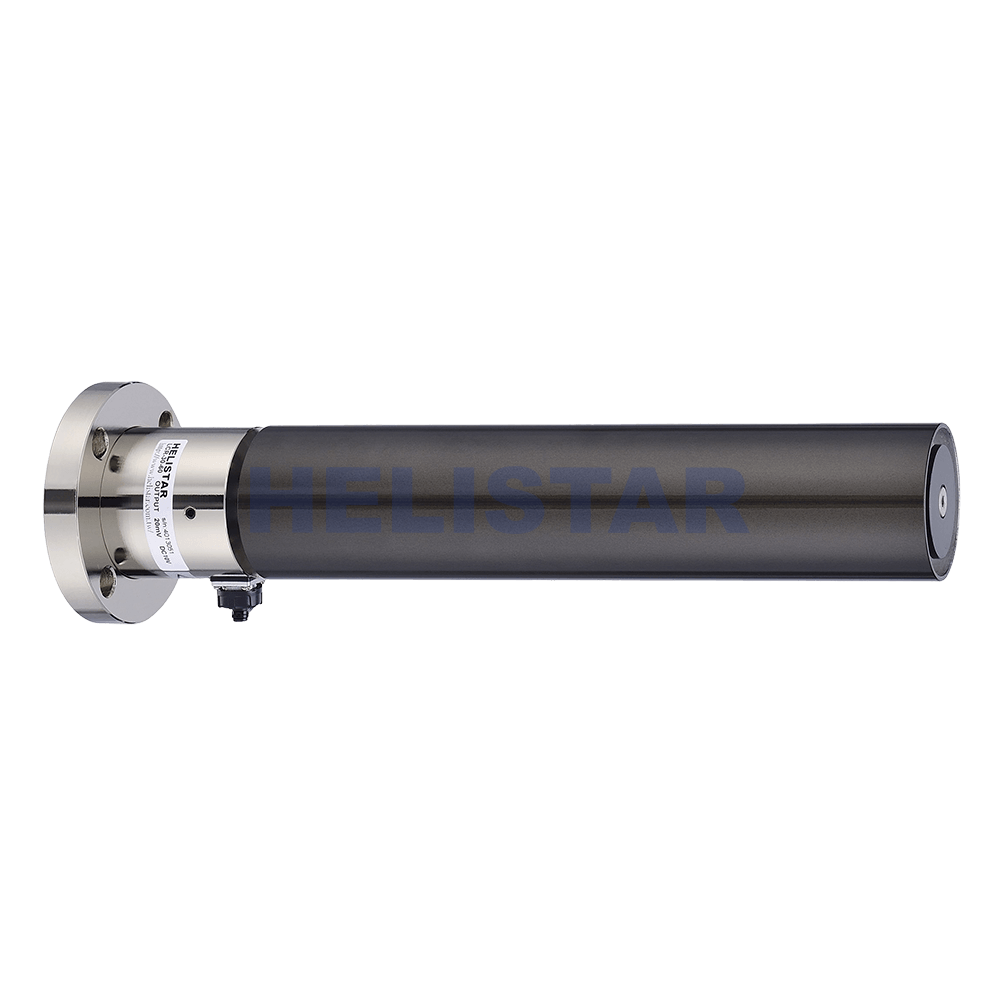
HELISTARは設備条件に応じ、次の4つの役割から構成を検討します。
実際の構成を、単一の製品型式だけから決めるべきではありません。新規設備では、機械・電気制御設計の初期段階でセンサ位置、制御方式、容量の余裕を検討できます。既設設備の改修では、設置スペース、現在の駆動構成、電源、工事に必要な停止範囲を先に確認し、段階的な高度化が適切か判断します。材料の自動巻替えが必要な設備では、巻替え時の張力ゾーン切替、軸の切替、設備全体の制御シーケンスも確認します。これは設備統合上の条件であり、張力制御器単体の機能と見なすべきではありません。
10. 構成を検討する前に準備したい情報
直接トルク制御、演算式オープンループ制御、センサフィードバック式閉ループ制御を比較するために、次の情報をご提供ください。
- 設備の用途、巻出し/巻取り/工程内の張力ゾーンの構成
- 材料の種類、幅、厚み、許容張力の範囲
- 最大/最小ロール径、巻芯径、ロール重量
- 最低/最高ライン速度、加減速時間、起動・停止の頻度
- 既設モータ、減速機、パウダブレーキ/クラッチ、駆動方式
- エンコーダ、近接センサ、張力センサ、その他の信号源の有無、および材料や設置スペースによる制約
- 材料の自動巻替えの要否。必要な場合は、軸構成、巻替え工程、既設の設備制御条件
- 現在の品質問題と、数値で示せる製品の検収条件
- 連続運転時間、使用デューティ、周囲温度、放熱条件
HELISTARはこれらの情報をもとに、現在の課題にどの制御方式が適するかを検討し、パウダブレーキ/クラッチ、張力制御器、張力センサの構成の方向性を確認します。
FAQ
1. センサフィードバック式閉ループ制御は、オープンループ制御より常に優れていますか?
いいえ。運転条件が単純で、材料の許容範囲が広ければ、直接トルク制御や演算式オープンループ制御で要求を満たせる場合があります。導入と保守も比較的容易です。閉ループ制御は実測張力に基づいて出力を補正する必要がある工程に適していますが、センサの正しい取付、校正、制御の調整が欠かせません。
2. 張力制御器を追加するだけで、すべての張力変動を改善できますか?
できません。巻軸の偏心、ガイドローラの抵抗、駆動系のバックラッシュ、トルクを与える部品の容量不足、過熱、信号ノイズなども原因になり得ます。制御方式を変える前に、機械、熱負荷、測定条件を確認する必要があります。
3. 演算式オープンループ制御とセンサフィードバック式閉ループ制御の主な違いは何ですか?
演算式オープンループ制御は、径、速度、設定モデルから必要な出力を推定し、材料張力を直接測定しません。センサフィードバック式閉ループ制御は、センサの測定値と目標値との差に基づいて出力を継続的に補正します。前者はモデルと入力信号の精度、後者はセンサの取付、信号品質、制御調整にも依存します。
4. 巻出しと巻取りに、同じ張力制御方式を使えますか?
制御方式の考え方は共通にできますが、トルクを与える部品と設定値は通常異なります。巻出しではパウダブレーキで抵抗を与えることが一般的です。巻取りでは駆動構成に応じて、パウダクラッチ、インバータ駆動、サーボ駆動などを使います。最終的な構成は設備設計に基づいて決めます。
5. 既設設備の制御方式を段階的に高度化できますか?
できます。まず電源とトルク制御を改善し、次に径/速度の演算を加え、品質要求が明確で設置条件も整った段階で張力センサと閉ループ制御を導入する方法があります。各段階で検収指標を定め、部品の追加後に効果を評価できるようにすることが重要です。
結論:実際の工程変動に対応できる制御方式を選ぶ
直接トルク制御、演算式オープンループ制御、センサフィードバック式閉ループ制御には、絶対的な優劣はありません。直接トルク制御は変動が小さく、手動調整を許容できる設備に適します。演算式オープンループ制御は、径の変化をモデル化でき、再現性を高めたい設備に適します。センサフィードバック式閉ループ制御は、張力を直接測定し、材料、機械、運転条件による外乱に継続的に対応する必要がある工程に適します。
OEM、設備メーカー、工場では、まず材料と製品品質の許容範囲を定め、次に機械と運転条件を確認し、最後に制御構成と部品容量を決める順序が有効です。これにより、制御精度、システムの複雑さ、自動化の程度、導入コストを適切に比較できます。
技術上の制御方式とApplication Solutionの区分
本記事の3方式は、制御信号とフィードバックの構成による分類です。一方、HELISTARのApplication Solutionページにある Basic、Advanced、Smart は、ソリューションの機能範囲と設備統合の程度による区分です。両者は用途が異なり、同じ3段階の構成と考えることはできません。
したがって、最初の2方式は Basic 基本安定型 に含まれ、センサフィードバック式閉ループ制御は Advanced 閉ループ高精度型 に対応します。Smart 巻取り・巻出し統合最適化型 はPLCと設備全体のシステム統合を含み、本記事の3方式とは別のフィードバック原理を意味しません。自動巻替えなど設備全体の要件がある場合は、技術相談時に併せてご提示ください。設備条件に応じて制御インターフェースと協力の進め方を検討できます。